
高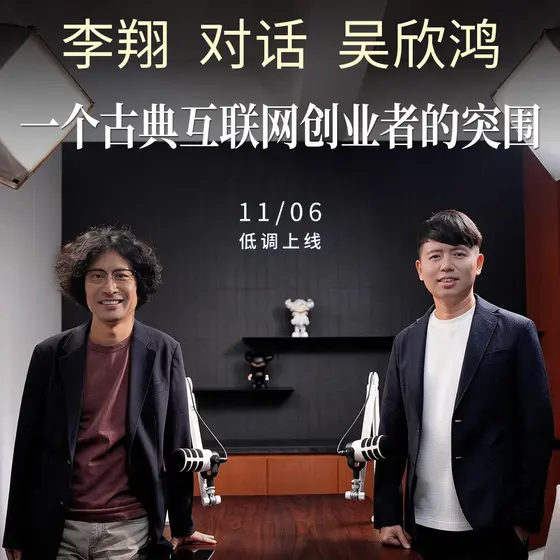
Vol.242 一个古典互联网创业者的突围:与吴欣鸿聊美图如何面对AI、全球化与巨头
11 月 6 日 · 2 小时 38 分
【本期课题】
具身智能之机器人上肢。
【栏目介绍】
在《产业观察》这档专栏里,我们会为你厘清不同产业的历史沿革,希望能够从中找到一些底层的规律。虽然当下变化迭起,但是所有新风口都有迹可循,不同产业的发展其实也有很多相似之处。
【免责声明】
本节目的所有内容并非旨在提供任何形式的建议,包括但不限于投资、税收、会计或者法律上的建议。
【本期嘉宾】
连文昭,中国科学院自动化所研究员。
【内容索引】
从Vicarious 、Google X 和FigureAI这些从业经历来观察,美国机器人产业经历了哪些变化?
机器人的实际应用已经有五六十年的历史。从最早只能重复编程和重复运动的机器人,到现在具有3D视觉能力的机器人,或者可以进入家庭的AGV(自动引导车)等等,软硬件交替发展推动了机器人行业不断螺旋上升。
大模型在其他领域还没有证明自己是一个可靠的、能显著提高生产力的工具。它们可以辅助人类,但还没有达到独立完成任务的水平。比如,用ChatGPT 聊天或创作,如果我们没有预设的标准答案,它可以很好地激发我们的想象力。但如果我们有一个具体的要求,那么 ChatGPT 可能需要多次尝试,甚至试到最后我们可能会放弃。
虽然人们在大部分时间里对事物的感知是模糊的,比如走到一个地方的前后左右。但是在特定情境下,我们需要精确的度量,而误差的大小很大程度上取决于当时的语境。我们管这个叫常识或直觉物理。
当时,我觉得机器人行业充满了机遇,就像从 3 千米高空俯瞰地面一样,遍地是黄金。但凡能做出一点智能的东西,就能极大地推动机器人领域的发展。
Vicarious, Google X, Figure:不同的基因、愿景和尝试
数字世界可以将所有空间、观测量、动作空间都离散化,在数字世界中,理论上是可以穷举所有可能性的。但是,在机器人和物理世界的实际操作交互中,相关的数据很难穷举,或者说即使想这样做,所需的成本和代价也是巨大的。
Google X通过收购整合,确定了三个主要方向:move、make 和 help
现在我们经常谈论柔性生产,小批量、大批次、高混低量的生产场景,就要求我们能有Software defined hardware,软件定义硬件,这是Google X 的初衷。
在硬件层面,过往我们一直面临着选择的困境:是制造一个瑞士军刀式的多工具集合,还是一个可以使用各种工具的手。
如果不考虑触觉或感官问题,只关注于如何控制灵巧手,哪些因素最难达成妥协?
Figure AI的愿景没怎么变,变的是人们对它的看法。他在成立之初就有很强的硬件基因,但在开发硬件本体的同时,Figure也下决心把 AI 技术融入其中,以区别于历史上已有的成果。
随着大模型的发展,以及最近这一轮引人注目的融资新闻,你离开之后,Figure现在的进展和发展和以前有明显的不同吗?
人形机器人领域虽然现在看似火热,但如果放在历史的长河中看,目前仍处于早期阶段。许多技术路线、商业场景、成熟度乃至于在社会中的角色都还没有收敛。
从软件、硬件、算法模型、控制等各个维度来看,中国和美国的机器人行业横向比较起来是个什么状况?
结合中美的经验,在机器人行业最容易形成的突破和优势:“科技驱动,产业落地”
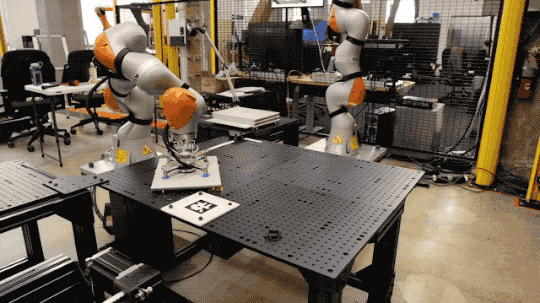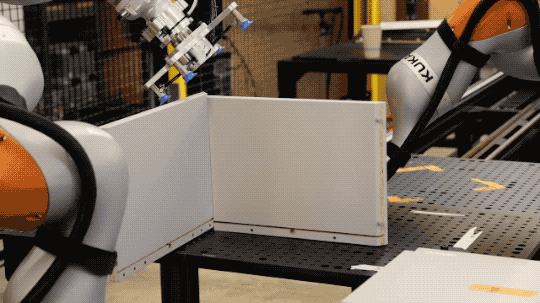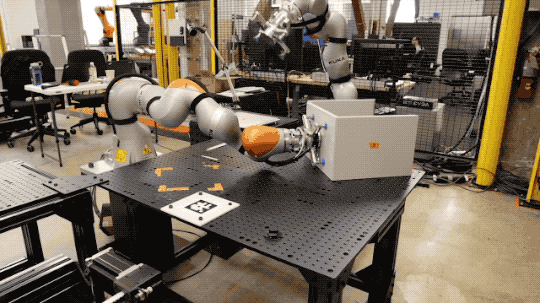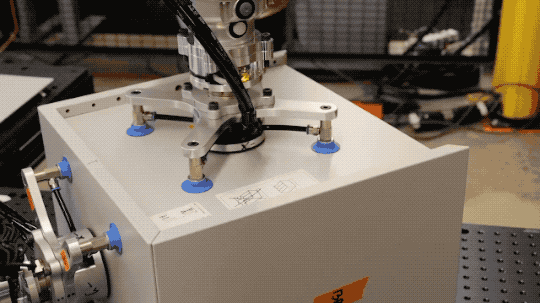
今天机器人上肢的进展水平如何?
机器人的手部必须与环境进行交互,需要将物体从一个初始状态转移到另一个状态,这需要进行强接触。因此,我们不仅需要关注物体的几何特性,还需要关注它们的语义特性,例如这些物体是什么,它们的用途是什么。
在未知环境中实现多臂协调仍然是一个学术挑战。因为上肢的动作空间非常大,需要实时状态估计,并进行多个自由度的协调。
以Google X为例,我们曾为合作伙伴研发家具拼接机器人,机器人需要视觉估计各个部件的状态,比如柜子的各个面板,椅子的各个部分,像椅背、扶手、轮子,并实时规划如何抓取和组装。我去抓把手,还不能挡住拧螺丝的地方。这涉及到很多中层到底层的决策,因此非常难。
对于手的设计,如果考虑到便捷性、能耗控制、复杂度、可能出现的任务情况以及与人的互动等因素,你认为机器人最终应该有多少只手,以及每只手上应该有多少个指头是合理的?
对于上肢训练,越是复杂的任务,通过强化学习或者说试错的方式来练习,学习进度就会慢一些。某种程度上,越是非基础的任务,也就是越往场景走,越往应用走,越往具体的事情走,模仿学习占的比重就越大。
在当前的成本限制、软硬件水平下,机器人领域的“不可能三角”:可靠性、速度以及泛化性。
人的这种直觉物理或基础规则会影响模仿学习的结果吗?
人形机器人领域的热度上升,对你个人有没有什么影响?
我觉得机器人和AI领域不太是科学问题,更是一个工程性的问题。既然是工程性问题,我们肯定希望能够离应用越近越好,并在真实世界中产生价值,提高生产力,提升人们的生活水平。
往未来看 10 到 20 年,全球人形机器人或智能机器人行业的格局将会变成什么样?
假设想要一个专业级的羽毛球机器人陪练,不是在固定位置收发球,而是要有自己的策略和技术,既可以陪我打球,但又不至于让我筋疲力尽。你认为我们需要多长时间才能做出这样的机器人?
【本期相关】
【往期链接】
Vol.102 产业观察15|人形机器人是具身智能的最佳选择吗?与张巍聊具身智能之双足机器人
【相关文章】
文字版内容,可在峰瑞资本公众号查看。
【制作团队】
主理人:李翔 、李丰
制作及统筹:张英海 (13514156656)、峰小瑞([email protected])
如果你喜欢我们的节目,欢迎你分享到更多的地方,也欢迎你在我们的评论区留言交流。
说明里标出的时间点,点一下跳过去
Vol.242 一个古典互联网创业者的突围:与吴欣鸿聊美图如何面对AI、全球化与巨头
11 月 6 日 · 2 小时 38 分
Vol.241 产业观察45|从读懂大脑到治疗疾病,脑机接口还有多远的路要走?
11 月 5 日 · 1 小时 28 分
Vol.240 宏观漫谈113|中国资本市场的提前再平衡与全球股市波动(10.30录制)
11 月 3 日 · 1 小时 10 分
Vol.239 访问思考者1|对话陆铭:聊聊AI、内卷、房价和消费抉择
10 月 26 日 · 2 小时 21 分
高能量 · 2024 年 4 月 18 日 · 1 小时 11 分
【本期课题】
具身智能之机器人上肢。
【栏目介绍】
在《产业观察》这档专栏里,我们会为你厘清不同产业的历史沿革,希望能够从中找到一些底层的规律。虽然当下变化迭起,但是所有新风口都有迹可循,不同产业的发展其实也有很多相似之处。
【免责声明】
本节目的所有内容并非旨在提供任何形式的建议,包括但不限于投资、税收、会计或者法律上的建议。
【本期嘉宾】
连文昭,中国科学院自动化所研究员。
【内容索引】
从Vicarious 、Google X 和FigureAI这些从业经历来观察,美国机器人产业经历了哪些变化?
机器人的实际应用已经有五六十年的历史。从最早只能重复编程和重复运动的机器人,到现在具有3D视觉能力的机器人,或者可以进入家庭的AGV(自动引导车)等等,软硬件交替发展推动了机器人行业不断螺旋上升。
大模型在其他领域还没有证明自己是一个可靠的、能显著提高生产力的工具。它们可以辅助人类,但还没有达到独立完成任务的水平。比如,用ChatGPT 聊天或创作,如果我们没有预设的标准答案,它可以很好地激发我们的想象力。但如果我们有一个具体的要求,那么 ChatGPT 可能需要多次尝试,甚至试到最后我们可能会放弃。
虽然人们在大部分时间里对事物的感知是模糊的,比如走到一个地方的前后左右。但是在特定情境下,我们需要精确的度量,而误差的大小很大程度上取决于当时的语境。我们管这个叫常识或直觉物理。
当时,我觉得机器人行业充满了机遇,就像从 3 千米高空俯瞰地面一样,遍地是黄金。但凡能做出一点智能的东西,就能极大地推动机器人领域的发展。
Vicarious, Google X, Figure:不同的基因、愿景和尝试
数字世界可以将所有空间、观测量、动作空间都离散化,在数字世界中,理论上是可以穷举所有可能性的。但是,在机器人和物理世界的实际操作交互中,相关的数据很难穷举,或者说即使想这样做,所需的成本和代价也是巨大的。
Google X通过收购整合,确定了三个主要方向:move、make 和 help
现在我们经常谈论柔性生产,小批量、大批次、高混低量的生产场景,就要求我们能有Software defined hardware,软件定义硬件,这是Google X 的初衷。
在硬件层面,过往我们一直面临着选择的困境:是制造一个瑞士军刀式的多工具集合,还是一个可以使用各种工具的手。
如果不考虑触觉或感官问题,只关注于如何控制灵巧手,哪些因素最难达成妥协?
Figure AI的愿景没怎么变,变的是人们对它的看法。他在成立之初就有很强的硬件基因,但在开发硬件本体的同时,Figure也下决心把 AI 技术融入其中,以区别于历史上已有的成果。
随着大模型的发展,以及最近这一轮引人注目的融资新闻,你离开之后,Figure现在的进展和发展和以前有明显的不同吗?
人形机器人领域虽然现在看似火热,但如果放在历史的长河中看,目前仍处于早期阶段。许多技术路线、商业场景、成熟度乃至于在社会中的角色都还没有收敛。
从软件、硬件、算法模型、控制等各个维度来看,中国和美国的机器人行业横向比较起来是个什么状况?
结合中美的经验,在机器人行业最容易形成的突破和优势:“科技驱动,产业落地”
今天机器人上肢的进展水平如何?
机器人的手部必须与环境进行交互,需要将物体从一个初始状态转移到另一个状态,这需要进行强接触。因此,我们不仅需要关注物体的几何特性,还需要关注它们的语义特性,例如这些物体是什么,它们的用途是什么。
在未知环境中实现多臂协调仍然是一个学术挑战。因为上肢的动作空间非常大,需要实时状态估计,并进行多个自由度的协调。
以Google X为例,我们曾为合作伙伴研发家具拼接机器人,机器人需要视觉估计各个部件的状态,比如柜子的各个面板,椅子的各个部分,像椅背、扶手、轮子,并实时规划如何抓取和组装。我去抓把手,还不能挡住拧螺丝的地方。这涉及到很多中层到底层的决策,因此非常难。
对于手的设计,如果考虑到便捷性、能耗控制、复杂度、可能出现的任务情况以及与人的互动等因素,你认为机器人最终应该有多少只手,以及每只手上应该有多少个指头是合理的?
对于上肢训练,越是复杂的任务,通过强化学习或者说试错的方式来练习,学习进度就会慢一些。某种程度上,越是非基础的任务,也就是越往场景走,越往应用走,越往具体的事情走,模仿学习占的比重就越大。
在当前的成本限制、软硬件水平下,机器人领域的“不可能三角”:可靠性、速度以及泛化性。
人的这种直觉物理或基础规则会影响模仿学习的结果吗?
人形机器人领域的热度上升,对你个人有没有什么影响?
我觉得机器人和AI领域不太是科学问题,更是一个工程性的问题。既然是工程性问题,我们肯定希望能够离应用越近越好,并在真实世界中产生价值,提高生产力,提升人们的生活水平。
往未来看 10 到 20 年,全球人形机器人或智能机器人行业的格局将会变成什么样?
假设想要一个专业级的羽毛球机器人陪练,不是在固定位置收发球,而是要有自己的策略和技术,既可以陪我打球,但又不至于让我筋疲力尽。你认为我们需要多长时间才能做出这样的机器人?
【本期相关】
【往期链接】
Vol.102 产业观察15|人形机器人是具身智能的最佳选择吗?与张巍聊具身智能之双足机器人
【相关文章】
文字版内容,可在峰瑞资本公众号查看。
【制作团队】
主理人:李翔 、李丰
制作及统筹:张英海 (13514156656)、峰小瑞([email protected])
如果你喜欢我们的节目,欢迎你分享到更多的地方,也欢迎你在我们的评论区留言交流。
说明里标出的时间点,点一下跳过去
https://feed.xyzfm.space/jhfuba3dahq8复制内容版权归创作者,声湃按创作者开放的 RSS 收录。了解收录与 RSS →
Vol.242 一个古典互联网创业者的突围:与吴欣鸿聊美图如何面对AI、全球化与巨头
11 月 6 日 · 2 小时 38 分
Vol.241 产业观察45|从读懂大脑到治疗疾病,脑机接口还有多远的路要走?
11 月 5 日 · 1 小时 28 分
Vol.240 宏观漫谈113|中国资本市场的提前再平衡与全球股市波动(10.30录制)
11 月 3 日 · 1 小时 10 分