企
11 月 5 日 · 40 分钟
每周新书听友群微信号:yinmingshu002。音频文字发布在公众号“北京读天下”。
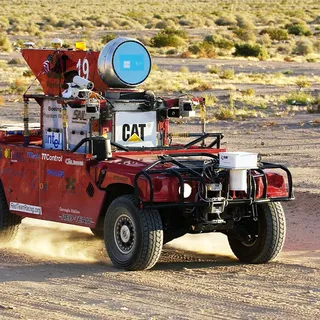
第一届比赛的结果暴露出无人驾驶技术的一处瓶颈,计算机视觉能力非常弱,经常发生错误判断,比如无法区分阴影和障碍物,会将车辆错误叫停。有些团队干脆禁用视觉功能,或者大幅度降低视觉功能的决策权限,主要依靠激光雷达判断障碍物。Thrun的评价是,参赛车辆没有真正看到道路。
Thrun运用机器学习方法,让计算机对比激光雷达返回的信息和人类驾驶员的决策,学习如何排除误报,机器学习的成果实现了几个数量级的提升,激光雷达误报从13%下降到0.02%。
摄像头比激光雷达看得远,能够提前探测、理解远处的路况,可以用来指导车辆。然而当时计算机运算速度有限,无法处理摄像头提供信息。来自英特尔的工程师Bobby Davies想出了聪明的解决办法,他认为,计算机不需要处理所有的图像信息,只要处理与道路有关的信息就可以了。在地图上,这代表着计算机只要绘制车辆即将通行的前方道路,其余部分直接忽略,数据处理量可以大大减少。下一步是将摄像头提供的视觉地图和激光雷达生成的地图重叠起来,称为适应性计算机视觉adaptive vision。计算机视觉负责远处,激光雷达决定细节操作。

11 月 5 日 · 40 分钟
【直播回听】阿波罗私募基金前史:1986,米尔肯站上巅峰(六)
10 月 29 日 · 39 分钟
【直播回听】阿波罗私募基金前史:卡尔·伊坎让CEO闻风丧胆(五)
10 月 22 日 · 39 分钟
10 月 15 日 · 29 分钟
企业故事汇|战略、组织与领导力 · 3 月 19 日 · 29 分钟
每周新书听友群微信号:yinmingshu002。音频文字发布在公众号“北京读天下”。
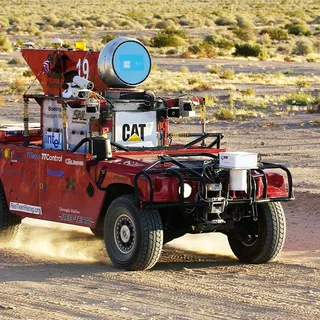
第一届比赛的结果暴露出无人驾驶技术的一处瓶颈,计算机视觉能力非常弱,经常发生错误判断,比如无法区分阴影和障碍物,会将车辆错误叫停。有些团队干脆禁用视觉功能,或者大幅度降低视觉功能的决策权限,主要依靠激光雷达判断障碍物。Thrun的评价是,参赛车辆没有真正看到道路。
Thrun运用机器学习方法,让计算机对比激光雷达返回的信息和人类驾驶员的决策,学习如何排除误报,机器学习的成果实现了几个数量级的提升,激光雷达误报从13%下降到0.02%。
摄像头比激光雷达看得远,能够提前探测、理解远处的路况,可以用来指导车辆。然而当时计算机运算速度有限,无法处理摄像头提供信息。来自英特尔的工程师Bobby Davies想出了聪明的解决办法,他认为,计算机不需要处理所有的图像信息,只要处理与道路有关的信息就可以了。在地图上,这代表着计算机只要绘制车辆即将通行的前方道路,其余部分直接忽略,数据处理量可以大大减少。下一步是将摄像头提供的视觉地图和激光雷达生成的地图重叠起来,称为适应性计算机视觉adaptive vision。计算机视觉负责远处,激光雷达决定细节操作。
http://www.ximalaya.com/album/14258740.xml复制内容版权归创作者,声湃按创作者开放的 RSS 收录。了解收录与 RSS →
11 月 5 日 · 40 分钟
【直播回听】阿波罗私募基金前史:1986,米尔肯站上巅峰(六)
10 月 29 日 · 39 分钟
【直播回听】阿波罗私募基金前史:卡尔·伊坎让CEO闻风丧胆(五)
10 月 22 日 · 39 分钟