H
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟

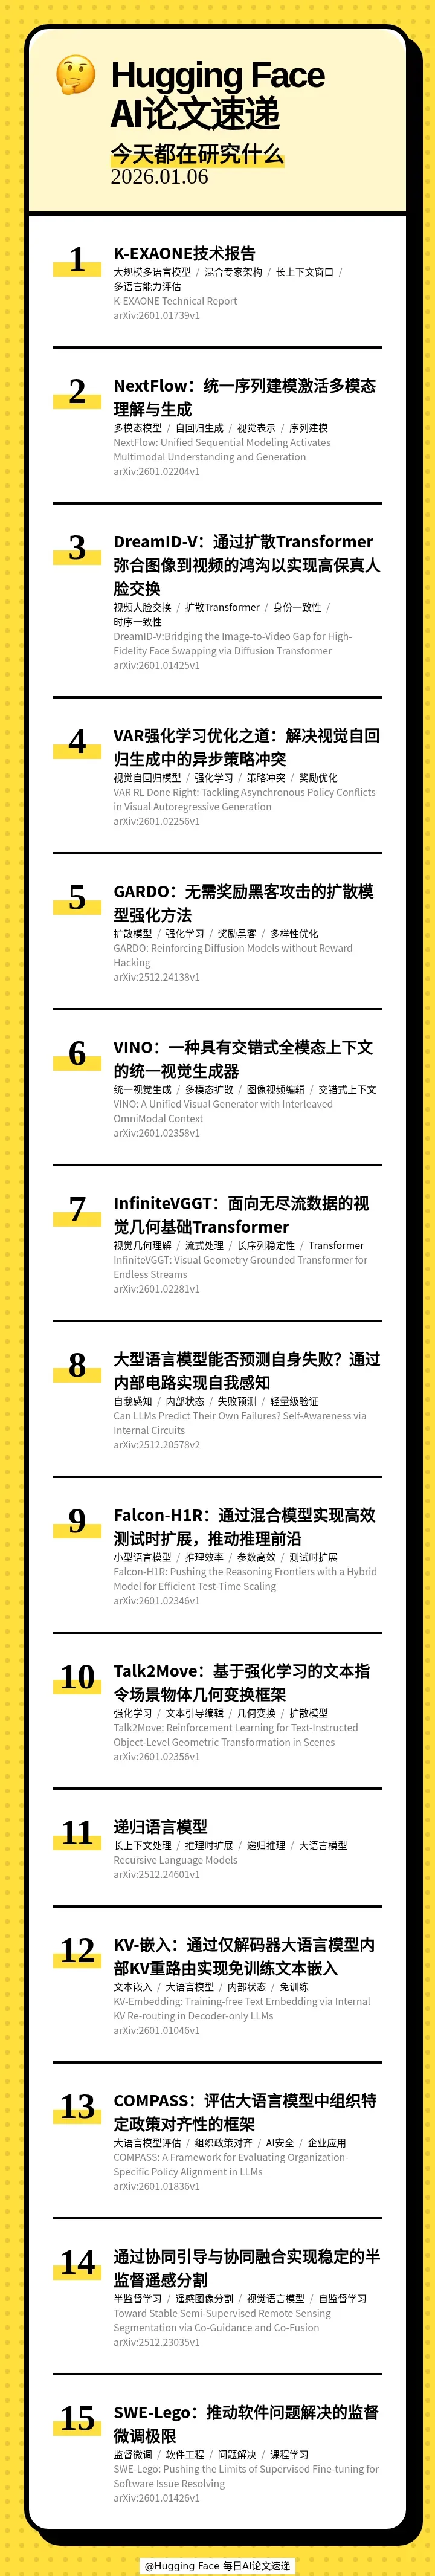
本期的 15 篇论文如下:
[] 🧠 K-EXAONE Technical Report(K-EXAONE技术报告)
[] 🚀 NextFlow: Unified Sequential Modeling Activates Multimodal Understanding and Generation(NextFlow:统一序列建模激活多模态理解与生成)
[] 🎭 DreamID-V:Bridging the Image-to-Video Gap for High-Fidelity Face Swapping via Diffusion Transformer(DreamID-V:通过扩散Transformer弥合图像到视频的鸿沟以实现高保真人脸交换)
[] 🎨 VAR RL Done Right: Tackling Asynchronous Policy Conflicts in Visual Autoregressive Generation(VAR强化学习优化之道:解决视觉自回归生成中的异步策略冲突)
[] 🚀 GARDO: Reinforcing Diffusion Models without Reward Hacking(GARDO:无需奖励黑客攻击的扩散模型强化方法)
[] 🎨 VINO: A Unified Visual Generator with Interleaved OmniModal Context(VINO:一种具有交错式全模态上下文的统一视觉生成器)
[] ♾ InfiniteVGGT: Visual Geometry Grounded Transformer for Endless Streams(InfiniteVGGT:面向无尽流数据的视觉几何基础Transformer)
[] 🧠 Can LLMs Predict Their Own Failures? Self-Awareness via Internal Circuits(大型语言模型能否预测自身失败?通过内部电路实现自我感知)
[] 🚀 Falcon-H1R: Pushing the Reasoning Frontiers with a Hybrid Model for Efficient Test-Time Scaling(Falcon-H1R:通过混合模型实现高效测试时扩展,推动推理前沿)
[] 🔄 Talk2Move: Reinforcement Learning for Text-Instructed Object-Level Geometric Transformation in Scenes(Talk2Move:基于强化学习的文本指令场景物体几何变换框架)
[] 🔄 Recursive Language Models(递归语言模型)
[] 🧠 KV-Embedding: Training-free Text Embedding via Internal KV Re-routing in Decoder-only LLMs(KV-嵌入:通过仅解码器大语言模型内部KV重路由实现免训练文本嵌入)
[] ⚠ COMPASS: A Framework for Evaluating Organization-Specific Policy Alignment in LLMs(COMPASS:评估大语言模型中组织特定政策对齐性的框架)
[] 🛰 Toward Stable Semi-Supervised Remote Sensing Segmentation via Co-Guidance and Co-Fusion(通过协同引导与协同融合实现稳定的半监督遥感分割)
[] 🧱 SWE-Lego: Pushing the Limits of Supervised Fine-tuning for Software Issue Resolving(SWE-Lego:推动软件问题解决的监督微调极限)
【关注我们】
您还可以在以下平台找到我们,获得播客内容以外更多信息
小红书: AI速递
说明里标出的时间点,点一下跳过去
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟
【周末特辑】11月第2周最火AI论文 | 图形智能体的设计空间;错峰去噪生成视频
11 月 8 日 · 11 分钟
2026.11.06 | 视觉规划整块解码;借兄弟框架练智能体
11 月 7 日 · 9 分钟
【月末特辑】10月最火AI论文 | 把经验变成预见;让音画同步生成
11 月 7 日 · 13 分钟

HuggingFace 每日AI论文速递 · 1 月 7 日 · 11 分钟
本期的 15 篇论文如下:
[] 🧠 K-EXAONE Technical Report(K-EXAONE技术报告)
[] 🚀 NextFlow: Unified Sequential Modeling Activates Multimodal Understanding and Generation(NextFlow:统一序列建模激活多模态理解与生成)
[] 🎭 DreamID-V:Bridging the Image-to-Video Gap for High-Fidelity Face Swapping via Diffusion Transformer(DreamID-V:通过扩散Transformer弥合图像到视频的鸿沟以实现高保真人脸交换)
[] 🎨 VAR RL Done Right: Tackling Asynchronous Policy Conflicts in Visual Autoregressive Generation(VAR强化学习优化之道:解决视觉自回归生成中的异步策略冲突)
[] 🚀 GARDO: Reinforcing Diffusion Models without Reward Hacking(GARDO:无需奖励黑客攻击的扩散模型强化方法)
[] 🎨 VINO: A Unified Visual Generator with Interleaved OmniModal Context(VINO:一种具有交错式全模态上下文的统一视觉生成器)
[] ♾ InfiniteVGGT: Visual Geometry Grounded Transformer for Endless Streams(InfiniteVGGT:面向无尽流数据的视觉几何基础Transformer)
[] 🧠 Can LLMs Predict Their Own Failures? Self-Awareness via Internal Circuits(大型语言模型能否预测自身失败?通过内部电路实现自我感知)
[] 🚀 Falcon-H1R: Pushing the Reasoning Frontiers with a Hybrid Model for Efficient Test-Time Scaling(Falcon-H1R:通过混合模型实现高效测试时扩展,推动推理前沿)
[] 🔄 Talk2Move: Reinforcement Learning for Text-Instructed Object-Level Geometric Transformation in Scenes(Talk2Move:基于强化学习的文本指令场景物体几何变换框架)
[] 🔄 Recursive Language Models(递归语言模型)
[] 🧠 KV-Embedding: Training-free Text Embedding via Internal KV Re-routing in Decoder-only LLMs(KV-嵌入:通过仅解码器大语言模型内部KV重路由实现免训练文本嵌入)
[] ⚠ COMPASS: A Framework for Evaluating Organization-Specific Policy Alignment in LLMs(COMPASS:评估大语言模型中组织特定政策对齐性的框架)
[] 🛰 Toward Stable Semi-Supervised Remote Sensing Segmentation via Co-Guidance and Co-Fusion(通过协同引导与协同融合实现稳定的半监督遥感分割)
[] 🧱 SWE-Lego: Pushing the Limits of Supervised Fine-tuning for Software Issue Resolving(SWE-Lego:推动软件问题解决的监督微调极限)
【关注我们】
您还可以在以下平台找到我们,获得播客内容以外更多信息
小红书: AI速递
说明里标出的时间点,点一下跳过去

面向中文AI从业者与爱好者的每日AI论文速递,工作日高密度速览前沿论文,月末以月度热门论文特辑补充,形成每日速递加月末特…
已收录 739 期 · 最近更新 11 月 10 日
https://feed.xyzfm.space/7jtt3j3lbbra复制内容版权归创作者,声湃按创作者开放的 RSS 收录。了解收录与 RSS →
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟
【周末特辑】11月第2周最火AI论文 | 图形智能体的设计空间;错峰去噪生成视频
11 月 8 日 · 11 分钟
2026.11.06 | 视觉规划整块解码;借兄弟框架练智能体
11 月 7 日 · 9 分钟