H
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟

【赞助商】
通勤路上就听AI每周谈。AI每周谈,每周带你回顾上周AI大事
传送门 🔗https://www.xiaoyuzhoufm.com/podcast/688a34636f5a275f1cba40fd
【目录】
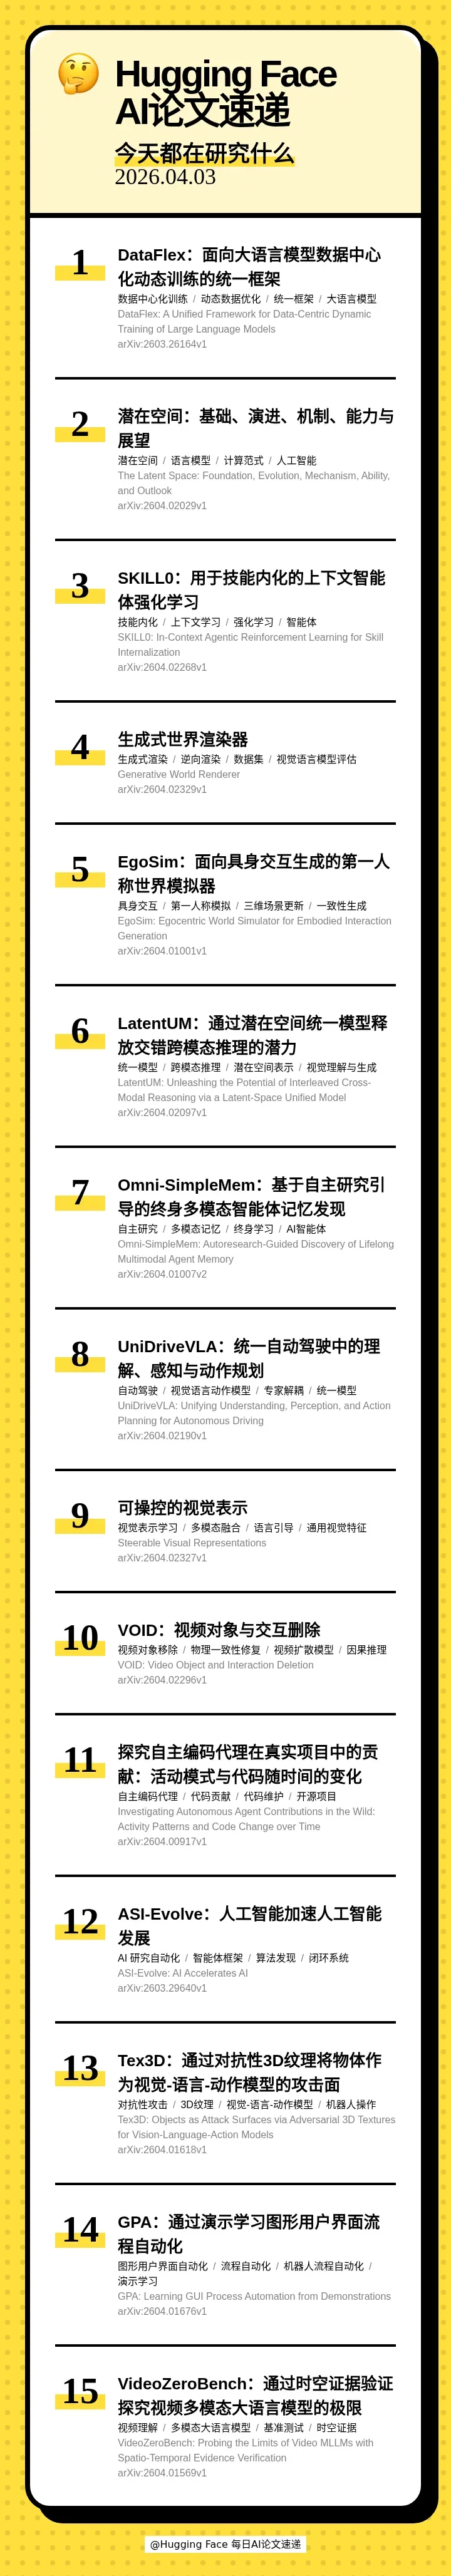
本期的 15 篇论文如下:
[] 🔄 DataFlex: A Unified Framework for Data-Centric Dynamic Training of Large Language Models(DataFlex:面向大语言模型数据中心化动态训练的统一框架)
[] 🧠 The Latent Space: Foundation, Evolution, Mechanism, Ability, and Outlook(潜在空间:基础、演进、机制、能力与展望)
[] 🧠 SKILL0: In-Context Agentic Reinforcement Learning for Skill Internalization(SKILL0:用于技能内化的上下文智能体强化学习)
[] 🎮 Generative World Renderer(生成式世界渲染器)
[] 👁 EgoSim: Egocentric World Simulator for Embodied Interaction Generation(EgoSim:面向具身交互生成的第一人称世界模拟器)
[] 🧠 LatentUM: Unleashing the Potential of Interleaved Cross-Modal Reasoning via a Latent-Space Unified Model(LatentUM:通过潜在空间统一模型释放交错跨模态推理的潜力)
[] 🧠 Omni-SimpleMem: Autoresearch-Guided Discovery of Lifelong Multimodal Agent Memory(Omni-SimpleMem:基于自主研究引导的终身多模态智能体记忆发现)
[] 🚗 UniDriveVLA: Unifying Understanding, Perception, and Action Planning for Autonomous Driving(UniDriveVLA:统一自动驾驶中的理解、感知与动作规划)
[] 🎯 Steerable Visual Representations(可操控的视觉表示)
[] 🎬 VOID: Video Object and Interaction Deletion(VOID:视频对象与交互删除)
[] 🤖 Investigating Autonomous Agent Contributions in the Wild: Activity Patterns and Code Change over Time(探究自主编码代理在真实项目中的贡献:活动模式与代码随时间的变化)
[] 🚀 ASI-Evolve: AI Accelerates AI(ASI-Evolve:人工智能加速人工智能发展)
[] 🎭 Tex3D: Objects as Attack Surfaces via Adversarial 3D Textures for Vision-Language-Action Models(Tex3D:通过对抗性3D纹理将物体作为视觉-语言-动作模型的攻击面)
[] 🤖 GPA: Learning GUI Process Automation from Demonstrations(GPA:通过演示学习图形用户界面流程自动化)
[] 🔍 VideoZeroBench: Probing the Limits of Video MLLMs with Spatio-Temporal Evidence Verification(VideoZeroBench:通过时空证据验证探究视频多模态大语言模型的极限)
【关注我们】
您还可以在以下平台找到我们,获得播客内容以外更多信息
小红书: AI速递
说明里标出的时间点,点一下跳过去
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟
【周末特辑】11月第2周最火AI论文 | 图形智能体的设计空间;错峰去噪生成视频
11 月 8 日 · 11 分钟
2026.11.06 | 视觉规划整块解码;借兄弟框架练智能体
11 月 7 日 · 9 分钟
【月末特辑】10月最火AI论文 | 把经验变成预见;让音画同步生成
11 月 7 日 · 13 分钟

HuggingFace 每日AI论文速递 · 4 月 4 日 · 14 分钟
【赞助商】
通勤路上就听AI每周谈。AI每周谈,每周带你回顾上周AI大事
传送门 🔗https://www.xiaoyuzhoufm.com/podcast/688a34636f5a275f1cba40fd
【目录】
本期的 15 篇论文如下:
[] 🔄 DataFlex: A Unified Framework for Data-Centric Dynamic Training of Large Language Models(DataFlex:面向大语言模型数据中心化动态训练的统一框架)
[] 🧠 The Latent Space: Foundation, Evolution, Mechanism, Ability, and Outlook(潜在空间:基础、演进、机制、能力与展望)
[] 🧠 SKILL0: In-Context Agentic Reinforcement Learning for Skill Internalization(SKILL0:用于技能内化的上下文智能体强化学习)
[] 🎮 Generative World Renderer(生成式世界渲染器)
[] 👁 EgoSim: Egocentric World Simulator for Embodied Interaction Generation(EgoSim:面向具身交互生成的第一人称世界模拟器)
[] 🧠 LatentUM: Unleashing the Potential of Interleaved Cross-Modal Reasoning via a Latent-Space Unified Model(LatentUM:通过潜在空间统一模型释放交错跨模态推理的潜力)
[] 🧠 Omni-SimpleMem: Autoresearch-Guided Discovery of Lifelong Multimodal Agent Memory(Omni-SimpleMem:基于自主研究引导的终身多模态智能体记忆发现)
[] 🚗 UniDriveVLA: Unifying Understanding, Perception, and Action Planning for Autonomous Driving(UniDriveVLA:统一自动驾驶中的理解、感知与动作规划)
[] 🎯 Steerable Visual Representations(可操控的视觉表示)
[] 🎬 VOID: Video Object and Interaction Deletion(VOID:视频对象与交互删除)
[] 🤖 Investigating Autonomous Agent Contributions in the Wild: Activity Patterns and Code Change over Time(探究自主编码代理在真实项目中的贡献:活动模式与代码随时间的变化)
[] 🚀 ASI-Evolve: AI Accelerates AI(ASI-Evolve:人工智能加速人工智能发展)
[] 🎭 Tex3D: Objects as Attack Surfaces via Adversarial 3D Textures for Vision-Language-Action Models(Tex3D:通过对抗性3D纹理将物体作为视觉-语言-动作模型的攻击面)
[] 🤖 GPA: Learning GUI Process Automation from Demonstrations(GPA:通过演示学习图形用户界面流程自动化)
[] 🔍 VideoZeroBench: Probing the Limits of Video MLLMs with Spatio-Temporal Evidence Verification(VideoZeroBench:通过时空证据验证探究视频多模态大语言模型的极限)
【关注我们】
您还可以在以下平台找到我们,获得播客内容以外更多信息
小红书: AI速递
说明里标出的时间点,点一下跳过去

面向中文AI从业者与爱好者的每日AI论文速递,工作日高密度速览前沿论文,月末以月度热门论文特辑补充,形成每日速递加月末特…
已收录 739 期 · 最近更新 11 月 10 日
https://feed.xyzfm.space/7jtt3j3lbbra复制内容版权归创作者,声湃按创作者开放的 RSS 收录。了解收录与 RSS →
2026.11.09 | 高斯间距校准跨场景重建;参数先验加速多教师蒸馏
11 月 10 日 · 11 分钟
【周末特辑】11月第2周最火AI论文 | 图形智能体的设计空间;错峰去噪生成视频
11 月 8 日 · 11 分钟
2026.11.06 | 视觉规划整块解码;借兄弟框架练智能体
11 月 7 日 · 9 分钟